Práctica 3 — SLAM: RHINO arma el mapa de columnas
En la práctica 2 RHINO conocía dónde estaba cada columna. ¿Y si nadie le da el mapa? En esta práctica RHINO hace EKF-SLAM: estima su pose y la posición de las columnas y postes en el mismo filtro, y vemos qué pasa cuando cierra el lazo.
Montaje
Sección titulada «Montaje»- Abra
worlds/slam.wbtdel simulador de RHINO. - Tenga a mano las diapositivas del bloque SLAM.
- El programa está en
controllers/slam/slam.py. Usa las mismas funcionespredecirydetectar_marcasde la práctica 2.
Paso a Paso
Sección titulada «Paso a Paso»Paso 1 — Un mapa que crece
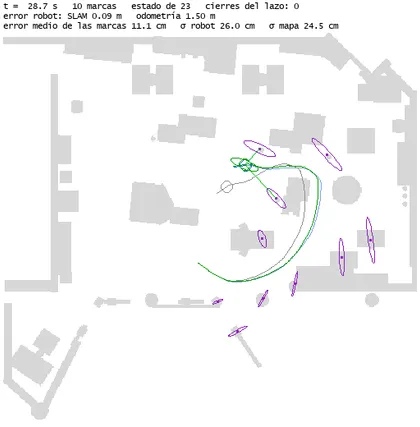
Ejecute la simulación. El mapa del museo aparece en gris claro solo como referencia: RHINO no lo conoce. Las marcas que va encontrando aparecen en morado, cada una con su elipse de 3σ.
El estado del filtro es el de la diapositiva:
Cada vez que RHINO ve un objeto redondo que no se parece a ninguna marca conocida ( con todas), lo anota como candidata. Si la ve 5 veces en el mismo sitio, la agrega al estado con la función agregar_marca. La consola avisa cada marca nueva y el tamaño del estado.
RHINO solo usa marcas a menos de 4 m (ALCANCE_MARCAS): así pasa buena parte de la vuelta sin ver las primeras marcas, y su incertidumbre crece hasta que vuelve a ellas.
Preguntas para orientarse:
- Con 14 marcas, ¿de qué tamaño es el estado? ¿Y la matriz de covarianza? Compare con el ejemplo de 8 marcadores de la clase.
- ¿Por qué el programa espera 5 avistamientos antes de agregar una marca?
Paso 2 — Las marcas heredan la incertidumbre
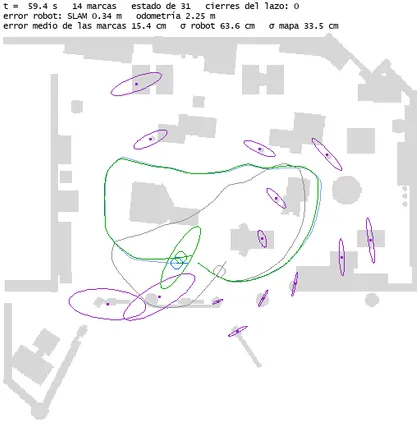
Observe las elipses moradas durante la primera vuelta, y la elipse verde de RHINO.
Preguntas para orientarse:
- ¿Las primeras marcas tienen elipses más pequeñas o más grandes que las últimas? ¿Por qué?
- ¿Qué pasa con la elipse de RHINO a lo largo de la vuelta? Lea del robot en la pantalla.
- ¿Por qué la elipse de una marca nueva nunca es más pequeña que la del robot que la vio?
Paso 3 — Cerrar el lazo
A los 59 segundos, aproximadamente, RHINO vuelve a ver las primeras marcas. La consola muestra algo como:
¡Cierre del lazo! Marca 1 vista de nuevo después de 52 s: σ del robot 64.1 → 13.4 cm, σ media del mapa 33.5 → 26.2 cm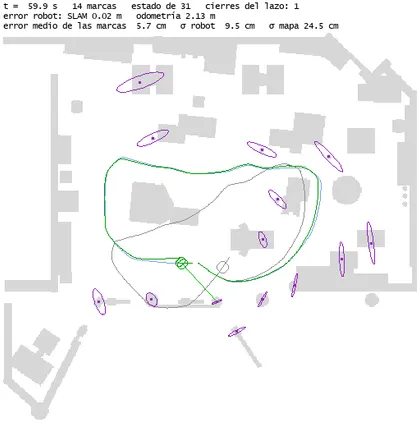
Compare esta imagen con la del paso 2: es medio segundo después. Con una sola observación de una marca conocida, se corrigió la pose de RHINO y la de todas las marcas. El error medio de las marcas pasó de unos 15 cm a unos 6 cm.
Preguntas para orientarse:
- ¿Por qué ver la marca 1 corrige la posición de marcas que RHINO no está viendo? (Pista: busque en
slam.pyqué partes dePcambiapredecir.) - Es la pregunta 3 de ¿Qué nos llevamos hoy?: al volver al primer marcador, el programa corrige la posición de todos. ¿Es un error del programa?
- Después del cierre, ¿las elipses del mapa siguen bajando en las vueltas siguientes?
Paso 4 — Experimentos
Los parámetros están al inicio de slam.py. Cambie uno a la vez y reinicie con Ctrl+Shift+T:
| Parámetro | Valor inicial | Pruebe con |
|---|---|---|
ALCANCE_MARCAS | 4 m | 10 m |
VISTAS_PARA_AGREGAR | 5 | 1 |
NUEVA | 25 | 10 |
K_ODOM | 1e-3 | 1e-2 |
Preguntas para orientarse:
- Con alcance de 10 m, ¿sigue habiendo un cierre de lazo que se note? ¿Por qué?
- Con
VISTAS_PARA_AGREGAR = 1, ¿aparecen marcas que no son columnas ni postes? ¿Qué las produce? - Con
NUEVA = 10, ¿aparecen marcas repetidas en el mismo lugar? ¿Qué es más grave para el mapa: una marca falsa o una repetida? - Con
K_ODOMgrande, ¿RHINO reconoce las primeras marcas al volver?
Paso 5 — SLAM hoy
Vuelva a la diapositiva SLAM hoy y relacione cada desafío con lo que vio:
- Reconocer que volvió: aquí todas las columnas son iguales y solo se distinguen por su posición. ¿Qué pasaría en una sala con columnas en una cuadrícula perfecta?
- Entornos dinámicos: agregue personas como en el paso 7 de la práctica 1. ¿El programa las confunde con postes?
- Escala: cada observación actualiza una covarianza de números. ¿Cuántos serían con las 2000 columnas de un centro comercial?