P05 — Estabilidad de un robot diferencial con rueda castor
Un robot diferencial se ve desde arriba con el origen en el centro del eje de las ruedas, hacia adelante y hacia la izquierda. Los puntos de contacto con el piso son (en metros):
- Rueda izquierda: ; rueda derecha: .
- Rueda castor: .
El robot es estáticamente estable si la proyección vertical de su centro de gravedad (CG) cae dentro del polígono de apoyo (el polígono que forman los puntos de contacto). El margen de estabilidad es la distancia mínima del CG a los bordes de ese polígono. La distancia de un punto a la recta es .
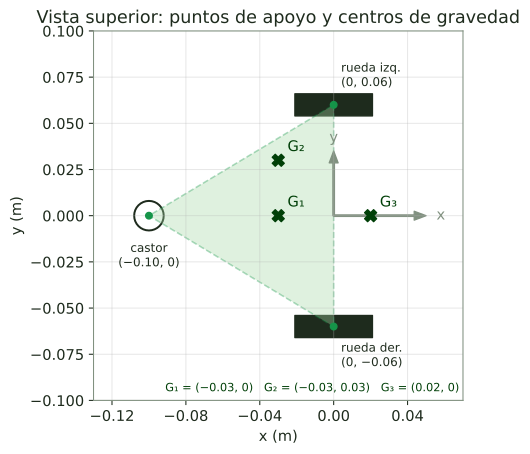
- Con el CG en , verifique que el robot es estable y calcule el margen de estabilidad.
- Se monta un sensor pesado al lado izquierdo y el CG pasa a . ¿Sigue estable? ¿Cuál es ahora el margen, y hacia qué borde (entre qué puntos de contacto) se volcaría primero?
- Para la semana de la cámara se monta un celular adelante del robot y el CG pasa a . ¿Qué le pasa al robot? Si se mueve la rueda castor a , ¿queda estable? Calcule el margen.
- Un compañero propone poner dos ruedas castor, una adelante y otra atrás, “para tener cuatro puntos de apoyo y más estabilidad”. ¿Qué problema puede aparecer con las ruedas motrices si el piso no es perfectamente plano?
Mostrar solución
-
El polígono es el triángulo con vértices en las dos ruedas y la castor; el CG está entre y y sobre el eje de simetría, así que está adentro. Distancias a los bordes:
- Borde de las ruedas (): m.
- Borde rueda izquierda–castor: la recta que pasa por y es . La distancia es m.
- Borde rueda derecha–castor: por simetría, m.
El margen es 0.030 m: el borde más cercano es el de las ruedas motrices.
-
Con : distancia al borde de las ruedas m; al borde izquierdo m; al derecho m. Sigue estable, porque todas las distancias tienen el signo de “adentro”, pero el margen baja a 0.010 m. Se volcaría primero sobre el borde rueda izquierda–castor, por ejemplo al frenar en una curva.
-
Con el CG en , el CG queda delante del eje de las ruedas, fuera del triángulo: el robot se va de nariz hacia adelante hasta apoyar el chasis. Con la castor en el triángulo va de a , y el CG queda adentro. Margen: al borde de las ruedas m; a los bordes laterales m. Margen = 0.020 m: queda estable.
-
Con cuatro apoyos en un piso irregular, el robot se apoya en solo tres de ellos, como una mesa coja. Si los que quedan apoyados son las dos castor y una rueda motriz, la otra rueda motriz queda en el aire o casi sin carga. Pierde tracción, patina, y el robot se desvía y daña la odometría. Más puntos de apoyo dan un polígono más grande, pero tres apoyos ya garantizan que todas las ruedas toquen el piso.