P06 — ¿Un robot no holonómico no puede llegar al lado?
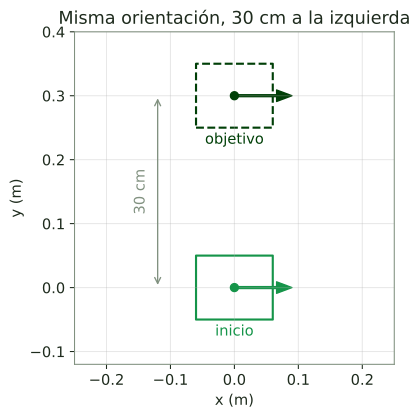
Un compañero afirma: “el robot diferencial es no holonómico, así que nunca podrá quedar 30 cm a su izquierda con la misma orientación con la que empezó; para eso es obligatorio un robot con ruedas mecanum”. Tenga en cuenta que las ruedas estándar del robot diferencial cumplen la restricción de no deslizamiento lateral (no se pueden mover perpendicularmente a su plano), que su grado de movilidad es (se controlan directamente la velocidad lineal y la angular ), y que un robot es holonómico cuando puede controlar directamente tantas velocidades como grados de libertad tiene su espacio de trabajo . ¿Está de acuerdo? Argumente su respuesta.
Mostrar solución
No estoy de acuerdo. Ser no holonómico significa que el robot no puede tener en un instante una velocidad lateral: solo controla y , y no la tercera componente. Pero eso restringe las velocidades, no las poses a las que puede llegar. Con una maniobra sí llega: gira 90° a la izquierda en el sitio, avanza 30 cm y gira 90° a la derecha. Termina 30 cm a la izquierda y con la orientación inicial. Lo que el compañero describe bien es la diferencia de camino. El robot mecanum hace ese desplazamiento directamente, en línea recta de lado y sin girar, porque es holonómico. El diferencial necesita más espacio y más tiempo, como un carro que se parquea en paralelo. Si el espacio es muy estrecho para girar, el mecanum tiene ventaja práctica, pero “nunca podrá” es falso.