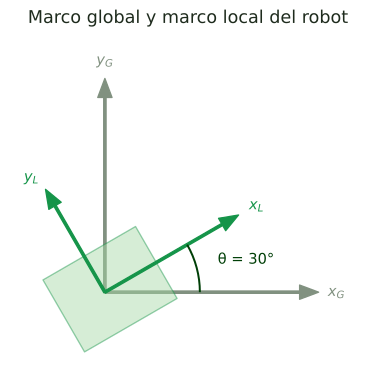
P13 — Marco local, marco global y odometría con paso de tiempo
La pose de un robot diferencial en el plano es ξG=(x,y,θ). Sus velocidades en el marco local del robot son ξ˙L=(x˙L,y˙L,θ˙L), con y˙L=0 porque las ruedas no se deslizan de lado. La relación entre los dos marcos es ξ˙G=R(θ)−1ξ˙L, con
El robot parte de (0,0,30°) con velocidades constantes x˙L=0.10 m/s y θ˙L=0.4 rad/s.
Escriba R(θ)−1 y calcule ξ˙G en el instante inicial. Interprete el resultado.
Con Δt=0.5 s, calcule la pose después de 3 pasos (1.5 s). Dé θ en grados.
Con velocidades constantes el robot recorre un arco de circunferencia de radio R=x˙L/θ˙L. La posición exacta después de un tiempo T es
x=R[sin(θ0+θ˙LT)−sinθ0]y=−R[cos(θ0+θ˙LT)−cosθ0]
Calcule R y la posición exacta en T=1.5 s. ¿De cuánto es el error de la odometría de la parte 2?
Repita el cálculo de la parte 2 usando θk+θ˙LΔt/2 en vez de θk dentro del seno y el coseno. ¿Cuánto cambia el error? Explique por qué.
Sin calcular, ¿qué pasaría con el error de la parte 2 si se usara Δt=0.05 s?
Mostrar solución
R(θ) es una rotación, así que su inversa es su transpuesta:
R(θ)−1=cosθsinθ0−sinθcosθ0001
Con θ=30°: x˙=0.10cos30°=0.0866 m/s, y˙=0.10sin30°=0.050 m/s, θ˙=0.4 rad/s. El robot avanza a 0.10 m/s en la dirección en que mira, que es 30° respecto al eje x global; el giro es igual en los dos marcos.
Cada paso avanza 0.10×0.5=0.05 m y gira 0.4×0.5=0.2 rad =11.46°.
Paso
x (m)
y (m)
θ
0
0
0
30.00°
1
0.0433
0.0250
41.46°
2
0.0808
0.0581
52.92°
3
0.1109
0.0980
64.38°
R=0.10/0.4=0.25 m. Ángulo final θ0+0.6 rad =64.38°. x=0.25(sin64.38°−sin30°)=0.1004 m; y=−0.25(cos64.38°−cos30°)=0.1084 m. Error: (0.1109−0.1004)2+(0.0980−0.1084)2=0.0148 m, unos 1.5 cm en solo 15 cm de recorrido.
Con el ángulo medio, la posición después de 3 pasos es (0.1006,0.1086) m y el error baja a unos 0.25 mm, 60 veces menos. La fórmula de la parte 2 avanza todo el paso en la dirección inicialθk, aunque durante el paso el robot va girando: siempre “se sale” hacia afuera de la curva. Usar el ángulo de la mitad del paso es usar la dirección promedio, que es casi exactamente la de la cuerda del arco.
El error disminuye mucho: con pasos 10 veces más cortos, el giro en cada paso es 10 veces menor y la aproximación de “avanzar en línea recta” se parece más al arco. Por eso la odometría se actualiza muchas veces por segundo.